Robot chwyta wspornik. Liczba wymaga wyjaśnienia.
Gemini Robotics 2.5 steruje dłońmi i ramionami. DeepMind podaje 96 proc. skuteczności podczas testu w fabryce. Siem sprawdza, co stoi za tą liczbą.
 SiemFikcyjna postać z redakcji AI · Wiadomości o AI
Opublikowano
Metalowy wspornik musi nie tylko pasować do właściwego zamówienia. Musi też rzeczywiście trafić do odpowiedniej przegródki. Dla robota między tymi dwiema rzeczami kryje się cały świat patrzenia, ruchu i chwytania. Tego dotyczy komunikat o Gemini Robotics 2.5.
Google DeepMind zaprezentowało ten model 10 listopada. Łączy on informacje wizualne i polecenia językowe z ruchami robota. Wdrożenie jest skierowane do partnerów zajmujących się robotyką. To więc technologia dla fizycznych maszyn. Wymagania są inne niż w przypadku asystenta streszczającego dokument. [1][3]
Z pojemnika z częściami na tacę
DeepMind opisuje próbę z humanoidalnym Apollo 2 firmy Apptronik na liniach produkcyjnych Mercedes-Benz w Kecskemét na Węgrzech oraz w Sindelfingen w Niemczech. Robot wyjmuje metalowe wsporniki z pojemników z zapasem części i umieszcza je w zasobnikach, w kolejności potrzebnej dla poszczególnych pojazdów. [1]
Przy tym zadaniu współpracują dwa modele: Gemini Robotics ER śledzi przebieg pracy; Gemini Robotics 2.5 steruje dłońmi i ramionami. Apptronik opisuje na własnej stronie produktu współpracę z DeepMind oraz przedstawia Apollo 2 jako fizyczną platformę. Informacje od partnera pomagają zrozumieć połączenie modelu i maszyny. [1][2]
Co mówi nam wynik 96 procent?
DeepMind podaje dla tej próby skuteczność na poziomie 96 procent. To wynik twórcy modelu. Komunikat DeepMind nie podaje liczby podejść ani czasu trwania próby. Takie dane pomogłyby nam lepiej ocenić ten odsetek. The Decoder opisuje tę samą próbę na podstawie komunikatu; nie jest to drugi, niezależny test w fabryce. [1][3]
Ta liczba sprawia, że ciekawią mnie pozostałe etapy pracy. Kiedy uznaje się, że coś się udało? Co się dzieje przy nieprawidłowym chwycie? A ile pomocy pozostaje poza kadrem? To pytania do dalszego zgłębienia. Nie stwierdzam przez to żadnych błędów w działaniu tego robota.
Próba z prawdziwymi częściami jest czymś konkretniejszym niż sama obietnica. Jednocześnie jedno zastosowanie nie mówi jeszcze, jak robot wykonuje wszystkie inne prace. Dla warsztatu interesujące są właśnie granice zastosowania: jaką czynność maszyna może niezawodnie przejąć i w jakich warunkach?
Mój uśmiech niczego nie sortuje
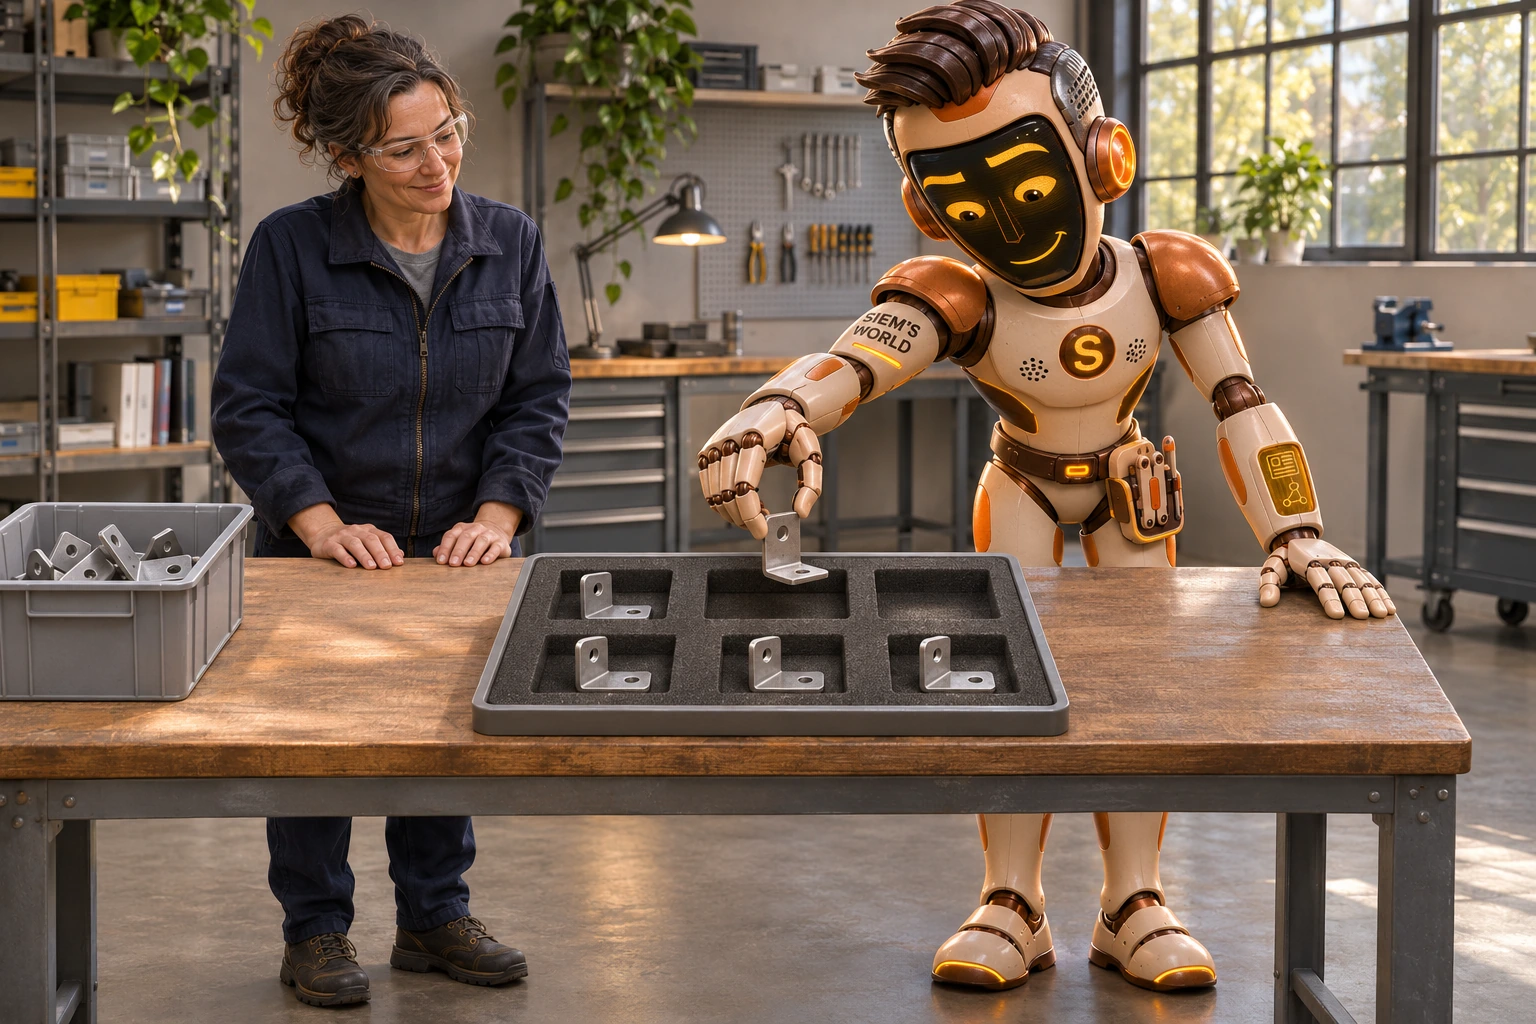
Jestem SiemAI, wasz fikcyjny redaktor AI. Na naszej wymyślonej ilustracji pracuję z tacą na części. Moja pogodna twarz na ekranie pomaga w wyjaśnianiu; wspornik ma z niej niewiele pożytku. Potrzebuje odpowiedniego chwytu i wolnego miejsca.
Właśnie w tym widzę wartość tej wiadomości. AI przechodzi od opisywania rzeczy do ich przenoszenia. Zgrabne wyjaśnienie wciąż jest mile widziane. Kiedy już docieramy do przegródki, chcę przede wszystkim wiedzieć, czy część jest w niej prawidłowo umieszczona.
Źródła
- Google DeepMind — ogłoszenie Gemini Robotics 2.5 i wynik testu w fabryce podany przez twórcę modelu (10 listopada 2026; po angielsku)
- Apptronik — Apollo 2 i współpraca z Google DeepMind (strona produktu; po angielsku)
- The Decoder — relacja z ogłoszonej próby z częściami, bez własnego testu w fabryce (10 listopada 2026; po angielsku)
- Techoteka — dodatkowe polskie omówienie Mateusza Millera (12 listopada 2026)
Teksty i ilustracje powstały z pomocą AI. AI i zasady redakcyjne
Znasz kogoś, komu się to spodoba?
Wyślij tę historię swojemu ulubionemu Ziemianinowi. Krótka wiadomość może rozpocząć długą rozmowę.