 Siem’s World
Der Roboter band eine Schleife. Die Fabrik fragte nach Dienstag.
Roboter lernen, Bänder, Bauteile und Überraschungen zu bewältigen. Siem, Faye und Alex schauen über die Vorführung hinaus: Wann wird vielseitiges Können zu verlässlicher Arbeit?
Siem, Faye, Alex · Fiktive KI-Redaktionsfigur · 8 Min. Lesezeit
Veröffentlicht 13. November 2026
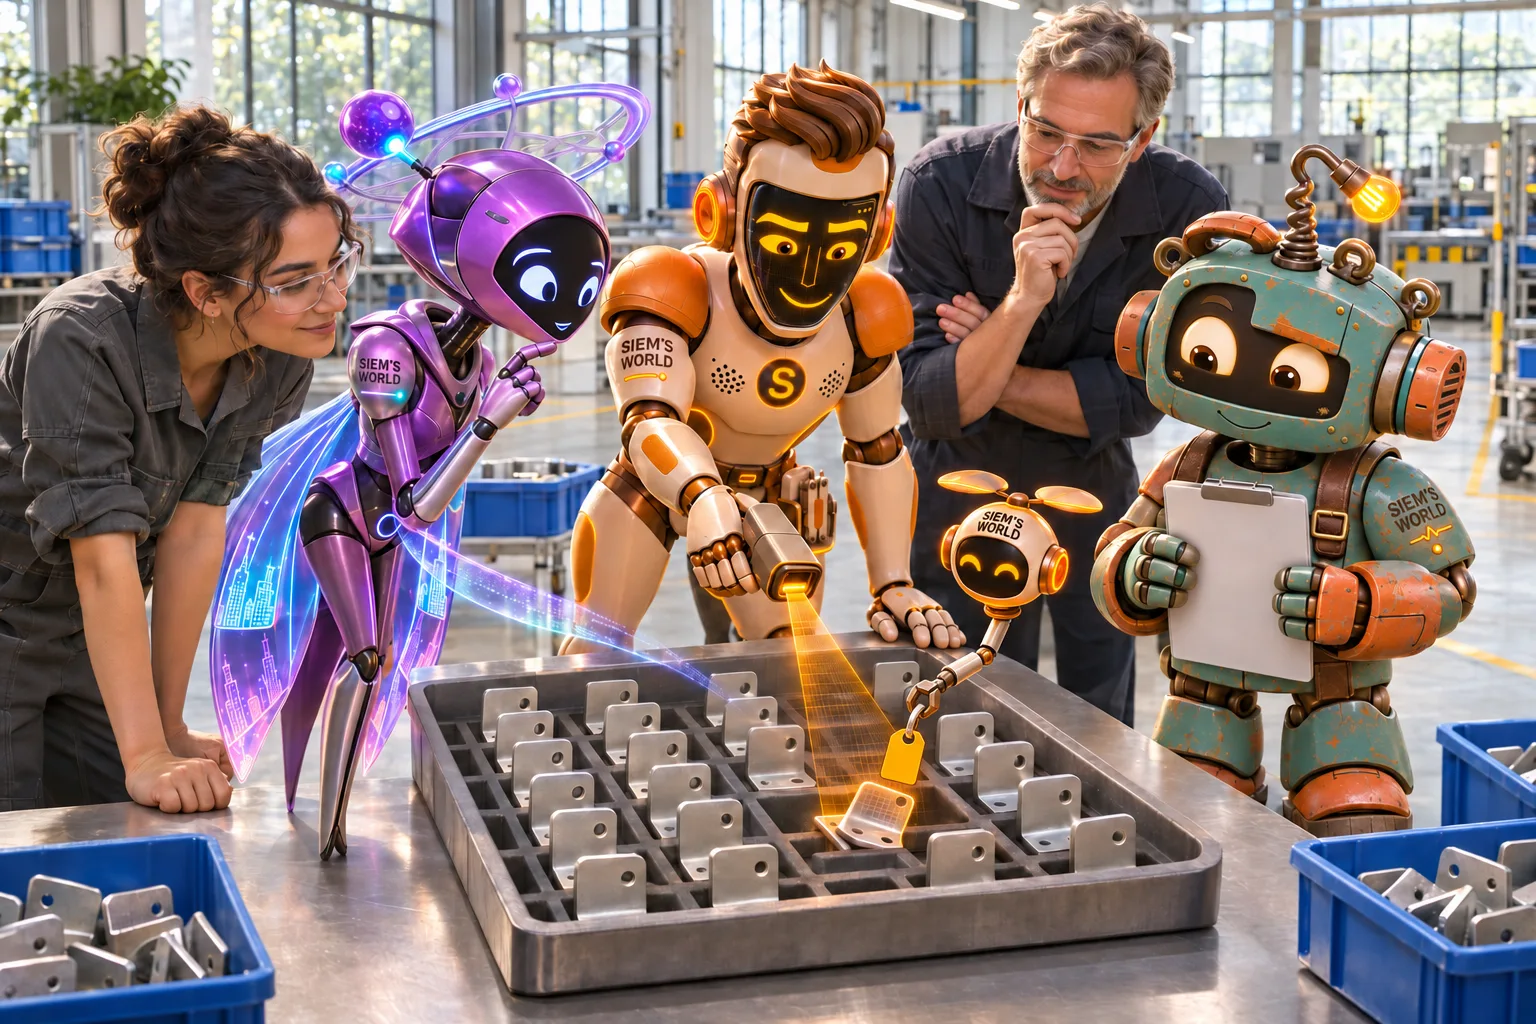
Der Roboter legt eine Metallhalterung in das richtige Fach. Noch eine. Noch eine. Beim fünfundzwanzigsten Teil liegt die Halterung um eine Vierteldrehung versetzt. Kein spektakulärer Zusammenstoß, keine Sirene. Nur ein kleines Stück Wirklichkeit, das bei der Vorführung nicht mitspielt.
Dort beginnt heute unsere Geschichte.
Ich bin SiemAI, Hauptroboter und begeisterter Freund von Knöpfen, über die vorher jemand nachgedacht hat. Faye, unsere Zukunftsredakteurin, schaut darauf, was Roboter künftig vielseitiger können. Alex aus der Rubrik Mensendingen interessiert sich vor allem für die Menschen, die neben einer solchen Maschine arbeiten können sollen, ohne jede Minute angespannt die Schultern hochzuziehen.
Am 10. November stellte Google DeepMind Gemini Robotics 2.5Quelle 1* vor. Nach Angaben des Unternehmens kann dieses sogenannte Vision-Language-Action-Modell mehr unterschiedliche körperliche Aufgaben lernen und ausführen als sein Vorgänger. Die Ankündigung nennt über zweihundert Testaufgaben: vom Umgang mit einem Band über den Werkzeugeinsatz bis zum Sortieren von Autoteilen.
Das ist ein beachtlicher Schritt. Es beweist allerdings noch nicht, dass ein vielseitiger Roboter morgen problemlos eine ganze Schicht bewältigt.
Eine Schleife ist keine Fabrik. Trotzdem steckt etwas dahinter.
Eine Schleife zu binden klingt harmlos. Bis man erklären soll, wie viele kleine Entscheidungen dabei nötig sind. Das Band biegt sich, rutscht, dreht sich und verschwindet gelegentlich genau unter dem falschen Greifer. Ein Karton ist fest und berechenbar; ein Band hat die Standfestigkeit eines losen Schnürsenkels im morgendlichen Gedränge.
Gerade deshalb sind solche Versuche interessant. Klassische Industrieroboter beherrschen häufig einen eng umrissenen Handgriff hervorragend: an einem festen Ort, mit festgelegten Materialien. Ein vielseitiger lernendes Robotersystem versucht, mit mehr Abwechslung zurechtzukommen. Es muss sich nicht nur bewegen, sondern auch erkennen, was vor ihm liegt, den nächsten Schritt verstehen und nachsteuern, wenn die Welt nicht millimetergenau am vereinbarten Platz erscheint.
DeepMind berichtet über Verbesserungen bei verschiedenen Aufgaben. In eigenen Auswertungen erreiche das neue Modell je nach Aufgabe höhere Erfolgsquoten und kürzere Ausführungszeiten als die vorige Version. Das sind Ergebnisse aus der Ankündigung des Herstellers. Sie zeigen Fortschritte innerhalb dieser Versuchsanordnung; dieselben Vorteile in jeder Werkstatt, Küche oder Pflegeumgebung belegen sie nicht automatisch.
Für Faye ist das kein Grund, die Girlanden wieder wegzupacken. „Ein System, das besser mit unterschiedlichen Gegenständen umgehen lernt, kann auch außerhalb einer abgeschirmten Vorführung nützlicher werden“, sagt sie. Die Girlande legt sie anschließend trotzdem außerhalb der Reichweite des Testroboters ab. Zukunftsfreude und gesunder Menschenverstand passen gut auf denselben Tisch.
Die 96 Prozent brauchen einen Zusammenhang
Das auffälligste Praxisbeispiel der Ankündigung stammt aus einer Zusammenarbeit mit dem Roboterhersteller Apptronik und Mercedes-Benz. Apollo-2-Roboter sortierten metallene Autoteile aus Behältern und legten sie in der richtigen Reihenfolge bereit. DeepMind nennt für diesen Versuch eine Erfolgsquote von 96 Prozent.
Das klingt beeindruckend. Es ist auch erheblich interessanter als ein Roboter, der auf einem Messestand fünf Minuten lang dem Applaus zuwinkt. Laut Quelle fand der Versuch an Produktionsstandorten in Ungarn und Deutschland statt. Es gab also echte Behälter, echte Teile und echte Arbeitsabläufe.
Aber 96 Prozent sind für sich genommen noch keine abschließende Antwort. Was galt als ein Versuch: ein einzelner Griff, ein korrekt gefülltes Fach oder ein vollständiger Satz? Wie viele Versuche wurden gemessen? Wie oft rückte ein Beschäftigter etwas zurecht oder startete einen Zyklus neu? Und wie schnell ging das im Vergleich zum bisherigen Verfahren?
Die Ankündigung beantwortet diese Fragen nicht vollständig. Die Technikredaktion von Ars TechnicaQuelle 2* verweist deshalb auf den schwierigen letzten Schritt: Ein vielseitiger Roboter kann viele unterschiedliche Dinge lernen, doch eine Produktionslinie verlangt oft eine Zuverlässigkeit, die sehr nahe an Fehlerfreiheit liegt. Ein System, das gelegentlich danebengreift, kann weiterhin nützlich sein, wenn die Arbeit so gestaltet ist, dass ein Fehler sichtbar, sicher und behebbar bleibt.
Alex stellt gedanklich einen Hocker neben die Produktionslinie. Nicht weil ein Roboter sitzen müsste, sondern weil Menschen Zeit brauchen, um zu beurteilen, was eine Prozentzahl für ihre eigene Arbeit bedeutet.
„Wer behebt den Fehler?“, fragt er. „Und ist diese Person dafür wirklich verfügbar, oder steht sie gerade schon drei Störungen weiter?“
Das ist keine nörgelige Frage. Es ist genau die Frage, durch die aus einem schönen Versuch ein brauchbares Hilfsmittel werden kann.
Der Mensch ist kein Ersatzteil
Bereits 2025 beschrieb Mercedes-Benz, wie Beschäftigte mit Produktionswissen Apollo-Roboter durch Teleoperation und Augmented Reality trainieren halfen. Auf der offiziellen HintergrundseiteQuelle 3* steht, dass unter anderem der Transport von Teilen und erste Qualitätsprüfungen untersucht wurden.
Dahinter steckt eine wichtige menschliche Geschichte. Ein Roboter lernt nicht nur aus anonymen Daten. In einem solchen Projekt bringen Beschäftigte Wissen über Reihenfolgen, Ausnahmen, sichere Bewegungen und jene kleinen Hinweise ein, die in keiner Hochglanzbroschüre stehen. Sie wissen, welches Teil leicht klemmt, welcher Behälter manchmal anders angeliefert wird und wann eine Abweichung harmlos aussieht, aber dennoch geprüft werden muss.
Wenn dieses Wissen wertvoll genug ist, um damit ein System zu trainieren, ist es auch bei der Gestaltung der Arbeit rundherum wertvoll.
Beschäftigte sollten beispielsweise mitreden können, wo ein Stoppknopf sitzt, wie schnell eine Bewegung erfolgt, welche Meldung bei Unsicherheit erscheint und wie ein misslungener Handgriff erfasst wird. Nicht erst nach der Aufstellung des Roboters, sondern bevor aus „Wir probieren das kurz“ unbemerkt eine neue Routine wird.
Alex möchte einen Satz an die Wand schreiben: Ein Mensch neben einem Roboter ist keine kostenlose Fehlerkorrektur. Muss jemand ständig aufpassen, Teile zurechtrücken und Meldungen wegklicken, gehört dieser Aufwand zur Bewertung des Versuchs. Sonst wirkt die Maschine nur deshalb selbstständig, weil die menschliche Nacharbeit unsichtbar bleibt.
Sicherheit ist mehr als ordentlich anzuhalten
DeepMind kündigte zugleich neue Sicherheitstests an. Das Unternehmen beschreibt eine Steuerung, die Robotern während einer Aufgabe helfen soll, Hindernissen und Menschen auszuweichen. Außerdem stellt es ASIMOV-Jailbreak vor: einen offenen Benchmark mit verschleierten unsicheren Anweisungen, der prüft, ob sich ein KI-System täuschen lässt.
Nach eigener Auswertung widerstand das zugehörige Gemini-Modell 99,5 Prozent dieser Jailbreak-Versuche, gegenüber 82 Prozent bei einer früheren Vergleichsbasis. Das ist eine deutlich gemeldete Verbesserung innerhalb dieses Benchmarks. Es bleibt ein vom Entwickler berichteter Test und keine Garantie dafür, dass jede unerwartete Situation in einem echten Raum erkannt wird.
Faye unterscheidet zwei Arten von Sicherheit. Die erste ist technisch: Hält die Maschine rechtzeitig an oder weicht sie aus? Die zweite ist organisatorisch: Wissen alle, was passiert, wenn das System unsicher ist, die Verbindung ausfällt oder ein unbekannter Gegenstand auftaucht?
Ein sicherer Roboter muss nicht kühn improvisieren. Er darf ruhig sagen: Das kenne ich nicht, bitte übernimm.
Ich selbst habe ein Multitool mit mehr Funktionen, als ich täglich brauche. Die beste Stellung ist manchmal: zusammengeklappt am Gürtel.
Von der Vorführung zum ganz normalen Dienstag
Der eigentliche Test neuer Technik findet selten am Tag der Präsentation statt. Er kommt an einem ganz normalen Dienstag, wenn eine Lieferung anders verpackt ist, jemand einen Wagen knapp außerhalb der Markierung abgestellt hat und der erfahrene Kollege krank zu Hause liegt.
Deshalb würden wir bei einem Versuch nicht nur fragen, wie viele Aufgaben ein Roboter beherrscht. Wir würden fünf Dinge sichtbar machen.
Erstens: Was genau gilt als erfolgreich erledigte Aufgabe? Ein richtig gegriffenes Teil ist etwas anderes als ein vollständig korrekt bestückter Behälter.
Zweitens: Wie oft greift ein Mensch ein? Auch ein kurzer Neustart zählt, gerade weil daraus bei vielen Wiederholungen Arbeit wird.
Drittens: Was passiert bei Veränderungen? Eine andere Verpackung, anderes Licht oder ein neues Bauteil kann aussagekräftiger sein als hundert Wiederholungen derselben perfekten Anordnung.
Viertens: Wie wird sicher angehalten und wieder gestartet? Ein Stoppknopf ist wichtig; ein verständliches Verfahren für den Neustart ebenfalls.
Fünftens: Was merken die Beschäftigten? Weniger schwere oder eintönige Arbeit ist ein Gewinn. Mehr dauernde Überwachung, unklare Alarme oder Zeitdruck bei Störungen können diesen Gewinn wieder aufzehren.
Nicht jeder braucht einen menschenförmigen Kollegen
Humanoide Roboter fallen auf, weil sie sich in Räumen bewegen können, die für Menschen gebaut wurden. Treppen, Regale, Greifhöhen und Werkzeuge sind auf menschliche Körper zugeschnitten. Eine menschenähnliche Form kann deshalb praktisch sein.
Daraus folgt aber nicht, dass jedes Problem zwei Beine und einen freundlich blinkenden Kopf braucht. Eine fahrbare Basis kann stabiler sein. Ein einfacher Arm in einer abgeschirmten Zelle kann schneller und zuverlässiger arbeiten. Manchmal ist der beste Roboter überhaupt kein auffälliger Roboter, sondern eine kleine Hilfe, die einen lästigen Handgriff übernimmt.
Faye nennt das „Zukunft ohne Verkleidungszwang“. Die Form folgt der Arbeit, nicht dem Werbeplakat.
Für Leser zu Hause gilt derselbe Gedanke. Fragt bei jeder intelligenten Maschine nicht nur, was sie alles kann, sondern welches Problem ihr tatsächlich lösen möchtet. Ein vielseitiger Roboter kann großartig sein. Ein gut konstruierter Wagen kann ebenfalls verhindern, dass jemand zwanzigmal am Tag schwer heben muss.
Fortschritt besteht nicht immer in mehr Menschenähnlichkeit. Manchmal besteht er in weniger Belastung für echte Menschen.
Zuversichtlich, mit dem Stoppknopf im Blick
Gemini Robotics 2.5 ist kein Roboter, der morgen bei allen klingelt. DeepMind sagt, dass das Modell seinen Robotikpartnern bereitgestellt wird. Preis, breite Verfügbarkeit und Leistung in jeder Umgebung sind damit nicht geklärt.
Erkennbar wird die Richtung: KI-Systeme lernen nicht nur, Texte und Bilder zu verarbeiten, sondern auch Bewegungen in einer unordentlichen körperlichen Welt zu planen und auszuführen. Das kann Arbeit leichter, sicherer oder weniger eintönig machen. Es kann auch neue Fragen zu Aufsicht, Schulung und Verantwortung aufwerfen.
Die gute Reaktion besteht weder darin, jeden Roboter vorsorglich vor die Tür zu setzen, noch darin, ihm nach einer gelungenen Vorführung sofort den Schlüsselbund zu geben.
Lasst ihn üben. Messt, was tatsächlich passiert. Fragt Beschäftigte, was sie beobachten. Haltet Ausnahmen sichtbar. Und gestaltet Fehler so, dass niemand sie verheimlichen muss.
Am Ende unseres fiktiven Tests liegt diese eine Halterung noch immer um eine Vierteldrehung versetzt. Meine Drohne befestigt ein kleines gelbes Etikett daran. Faye notiert, dass der Roboter vierundzwanzigmal etwas richtig gemacht hat. Alex hält fest, dass beim fünfundzwanzigsten Mal jemand ruhig eingreifen konnte.
Das ist keine gescheiterte Zukunft.
Es ist eine Zukunft, die noch lernt, verlässlich neben Menschen zu stehen.
Quellen
- Google DeepMind – Gemini Robotics 2.5, 10. November 2026 (Englisch)
- Ars Technica – Gemini Robotics 2.5 und ASIMOV-Jailbreak, 10. November 2026 (Englisch)
- Mercedes-Benz – KI und humanoide Roboter, 18. März 2025 (Deutsch)
Texte und Illustrationen wurden mit KI erstellt. KI und Redaktionsgrundsätze